SLAM:藏在智能设备背后的核心技术,即将成为下一代空间互联网的基础设施
很多人天天用带SLAM的设备,却没听过这个词。从扫地机器人回充,到VR头显空间定位,再到自动驾驶的局部导航,SLAM已经成为智能移动设备的核心能力,却始终隐藏在后台。本文梳理SLAM的技术边界、产业现状与未来走向。
SLAM到底解决了什么真问题
说实话,你肯定见过SLAM干活,只是没认出来。你家扫地机器人扫完整个屋子,能准确回到充电座,靠的就是它。
SLAM全称是同时定位与地图构建,说白了就是解决一个最原始的问题:在一个我从来没去过的地方,我现在在哪?周围都有什么?
在SLAM成熟之前,机器要动,要么是预设轨道,要么是人遥控,根本没法在未知环境自己走。
这个问题说起来简单,做起来难。传感器会有误差,走两步位置就偏了,环境还会变,昨天放的椅子今天挪地方了,算法得一边纠正自己的位置,一边把地图拼对。
现在主流路线分成两派:激光SLAM靠激光雷达测距离,精度高,抗干扰强,就是贵;视觉SLAM靠摄像头拍图像算位置,成本低,能复用现有设备,就是容易受光线和纹理影响。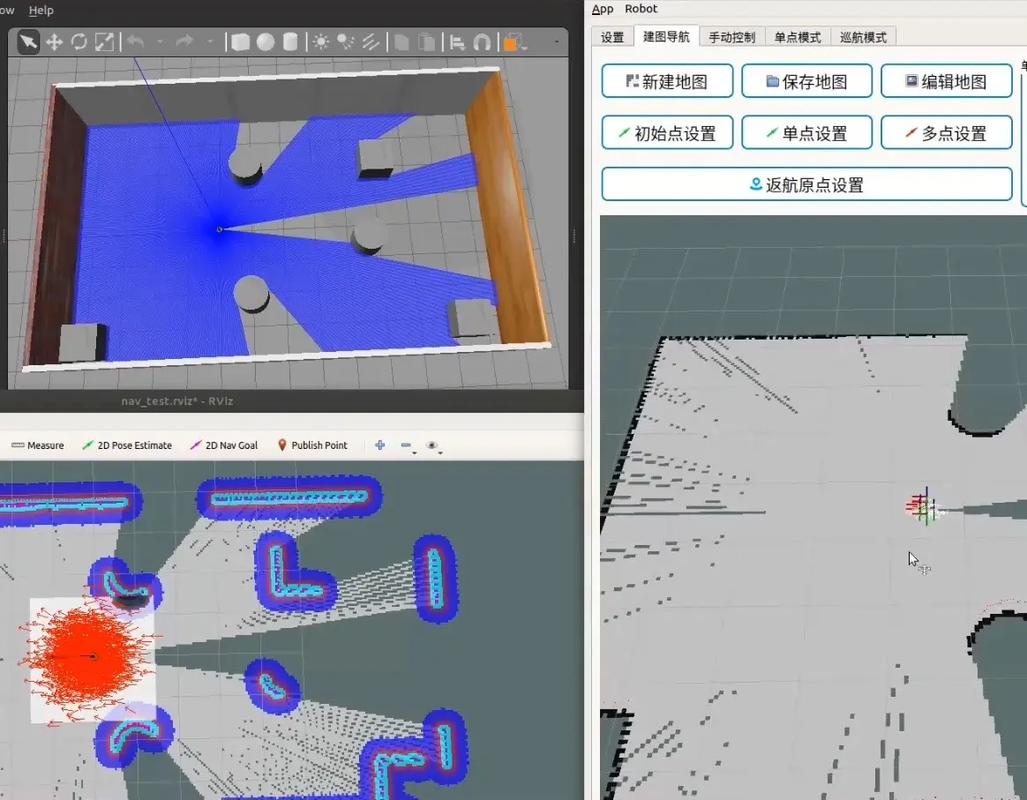 家用扫地机器人激光SLAM导航路径图
很多人以为SLAM只是机器人导航的专属技术,不对。它其实是所有智能设备和物理空间交互的入口。你要让机器在物理世界动起来,第一步就得搞定SLAM。没有它,机器就是瞎子,摸不清东南西北。
产业化落地:谁在赚钱,谁在卡脖子
过去十年,SLAM的产业化速度比大多数人预想的快。最早只有工业AGV用得起高端激光SLAM,那时候一个激光雷达要几十万,只有汽车工厂这种不差钱的地方才装。
现在呢?消费级激光雷达已经做到几百块人民币,国内扫地机器人厂商基本把激光SLAM下放到千元价位机型了。去年卖出去的几千万台扫地机器人,一大半都带激光SLAM。
不过话说回来,落地的坑也不少。我自己去年图便宜买了一台纯视觉SLAM的扫地机,我家客厅大半墙是纯白的,它每次扫到那都定位漂移,转半天找不到北,最后只能卡在电视柜缝里喊救命!这不是个例,纯视觉SLAM在低纹理、弱光环境下的失效问题,到现在也没完全解决。
现在行业的主流解法是多传感器融合,激光加视觉再加IMU,把各家的优势拼起来,精度上去了,成本也涨了一点,但比纯激光还是便宜,适合大多数消费场景。
产业链的格局其实很清晰:上游是传感器玩家,激光雷达有国内的禾赛、速腾,摄像头就是那几家传统的手机摄像头厂商;中游是算法方案商,不少创业公司专门给不同场景做定制SLAM算法,给下游厂商交钥匙;下游就是各种应用场景,除了扫地机器人,餐厅送菜机器人、酒店配送机器人、VRAR、自动驾驶、数字孪生建模都在用。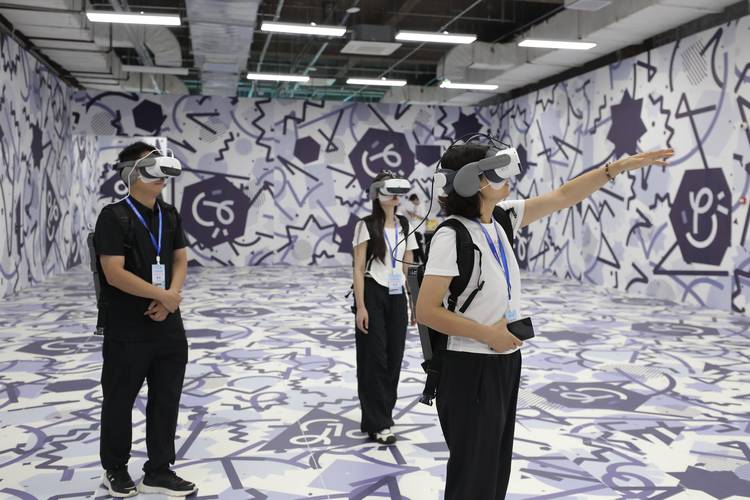 VR头显SLAM空间定位演示现场图
还有个绕不开的坎是标准不统一。不同厂商的SLAM地图格式不兼容,你家A牌扫地机器人建的地图,没法给B牌的服务机器人用,每个设备都要重新扫一遍,浪费资源,也影响用户体验。这个问题到现在也没有行业共识,短期内也解决不了。
被忽略的风险:你家的空间地图,正在变成数据商品?
 被忽略的风险:你家的空间地图,正在变成数据商品?
很多人买了带SLAM的设备,从来没多想一个问题:SLAM建出来的你家的全屋地图,存在哪?归谁?
说实话,这个问题细思极恐。SLAM建出来的高精度地图,连你家沙发多大、床在哪、门在哪,甚至墙上有几个插座都能标清楚。如果厂商把这些数据存在云端,或者不小心泄露出去,相当于你家的完整结构全裸在别人面前。
之前就出过消息,某海外品牌的扫地机器人把用户家中的地图传到了公共服务器上,任何人都能搜到。这可不是小事。
除了数据安全,还有精度门槛的问题。工业场景要的是毫米级精度,现在消费级SLAM根本达不到,要做到那个精度,成本还是下不来,所以很多工业场景的SLAM应用还卡在试点阶段,没法大规模铺开。
还有容易被忽略的算法适配问题,SLAM算法训练的时候,大多用的是正常家居场景的数据,对特殊场景比如残障人家具布局、小户型紧凑布局,适配性差,经常出错,这其实也是隐形的门槛,只是很少有人公开提。
未来三到五年:SLAM会成为下一代的基础设施吗
我判断,三到五年内,SLAM会从「小众核心技术」变成智能移动设备的标配能力,就像十年前的GPS一样。 什么意思?只要是能在物理空间移动的智能设备,不管是扫地机器人、送菜机器人,还是VRAR头显,都会标配SLAM,没有SLAM的产品根本没法获得市场认可。 接下来最大的增长会在两个方向:一个是空间互联网,也就是VRAR的落地,空间交互完全靠SLAM,苹果的Vision Pro用的就是自研的视觉SLAM方案,能精准追踪你头的位置,把虚拟图像叠加在你家的真实空间里,没有SLAM,这一切都做不到。另一个是工业数字孪生,以前给一个工厂建三维数字模型,要几个工程师跑几个月,现在用带SLAM的移动机器人扫一遍,几天就能出合格模型,成本降几十倍,这个市场规模会起来很快。 当然,也不会一下子就完美。动态环境下的定位漂移问题,低纹理环境的失效问题,三五年内还没法完全解决,所以细分场景的定制算法还是会有很多创业机会,不会被几家大厂完全垄断。 ## 结语 我们总在聊AI大模型,聊通用人工智能,其实通用人工智能要走出屏幕,走进物理世界,第一步必须跨过SLAM这道坎。没有SLAM,AI永远只能在屏幕上回答问题,没法真的在我们的生活里动起来。 很多核心技术都是这样,悄悄改变生活,却很少出现在热搜上。下一次你家扫地机器人稳稳走回充电座的时候,不妨想想,那就是SLAM在干活——最朴素的问题,往往养活了最牛的技术。

