车间老师傅聊视觉引导抓取:参数表里没写的实操真话
从废了半箱法兰说起
上个月后半夜两点,调度室的电话炸了。
我刚换完工作服往家走,折回去就看见下料区堆着半箱歪孔法兰。
新来的调试小哥蹲在旁边抽烟,头都快埋进膝盖里了。
机器人原来定死的点位抓料,那天入料托盘被叉车蹭了一下,偏了0.8毫米。整整三小时出的活全废了。
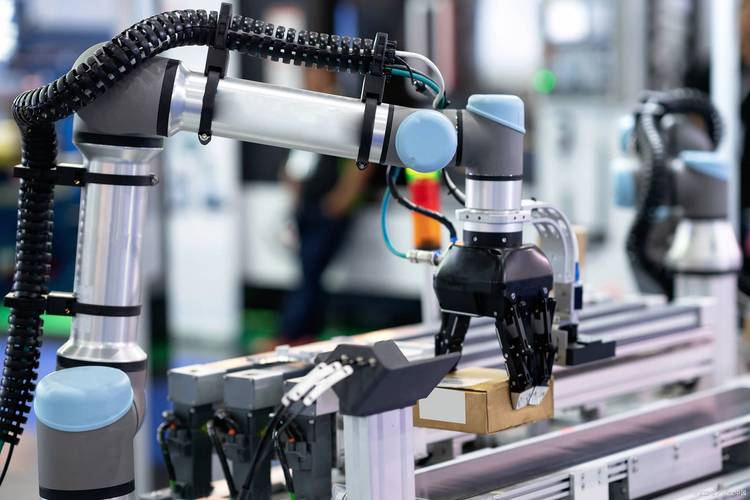 汽车冲压车间视觉引导抓取机器人现场图
“不是说加了视觉引导就没事吗?怎么还出这错?”客户代表叉着腰吼。
说实话,这场景我见得太多了。
大家都吹视觉引导抓取能解决所有定位问题,真到油污大、震动强的车间一线,踩坑的不比省心的少。
参数表里藏着的真话
很多人觉得这玩意就是装个相机拍个照,给机器人发个坐标就行。哪有这么简单。
核心就是手眼匹配,说白了就是让相机看到的坐标,能准确转换成机器人抓爪的运动坐标。
行业里混这么久,我给你说三个绕不开的硬数字。
第一,成熟方案的手眼标定误差,必须控制在0.1毫米以内,差一点,抓硬工件就是废。
第二,工业场景下,相机曝光时间必须压到10毫秒以内,不然机床一开地面震,拍出来全是糊片,识别直接错。
第三,你买标定板,网格精度必须到0.02毫米,不然标定出来的误差直接翻倍,花大价钱买好相机都白搭。
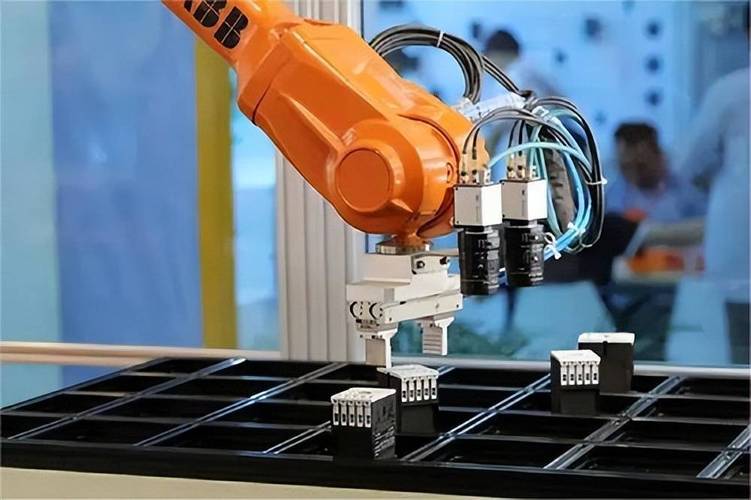 工业机器人视觉引导抓取手眼标定现场图
现在主流就是两条路,2D视觉和3D视觉。
2D便宜,一套下来一万多就能搞定,要求也简单,工件必须码得整整齐齐,歪一点叠一点,直接就抓瞎。适合那种来料规整的流水线,比如手机壳丝印上料。
3D贵,一套下来最少五六万,能扫点云,乱堆乱放也能抓,可弱点也明显,碰到高光铝合金、透明玻璃这种,点云直接出一堆噪点,识别率直接掉二十个点。
不过话说回来,行业内通常不说但实际都在做的妥协,你知道是什么吗?
不管厂家吹自己识别率百分之九十九点九,大部分工厂都会在视觉上料线旁边藏一个人工整理工位。抓不出来的,抓错的,直接人工捡出来重新投。
不信你去周边汽配厂转一圈,十家有八家这么干,只是没人说破而已。
不同场子的不一样干法
我前两年给珠三角一个电商淘系仓做分拣改造,那场景我至今记得。
他们家做女装,退货拆包后一堆衣服乱塞在周转箱里,要求一分钟最少抓12件,错个十分之一都没事,后面还有人工分拣岗补漏。
你猜我们用的什么方案?没用贵的高精度3D激光,就用两千多一个的2.5D结构光相机,只要识别出衣服的边缘,能抓起来就行,成本省了三分之二,速度还能达标。
换个场景,要求完全不一样。去年给江苏一家光伏切片厂做硅片上料改造。
硅片你知道多薄吗?新出的N型硅片才150微米,比A4纸还薄,抓偏0.2毫米直接碎一片,一片就是好几块钱,碎十片半天工钱没了。
而且硅片表面抛光完反光特别强,激光3D一照直接过曝,我们最后换的线阵扫描相机,加了两层偏振片,把精度压到0.05毫米以内,速度降了三分之一,但是良率做到了百分之九十九点八,客户才满意。
对吧?没有最好的方案,只有最适合你场子的。
这两年进口替代的风刮得很猛,原来大家一提到视觉引导,张嘴就是康耐视、基恩士,现在国内几家做的不错的厂商,精度已经赶上来了,价格还便宜三分之一,出问题工程师当天就能上门调,不比进口的等一周强?
但有个行业内不愿公开的难题,我也得说。
现在所有的视觉引导精度标准,都是在恒温恒湿、零震动的实验室测出来的。你车间里呢?早上开机温度25度,下午太阳晒过来厂房温度升到30度,相机支架热胀冷缩,误差直接飘到0.3毫米以上。机床一开,地面震动十几微米,相机拍出来的图一直抖,动态补偿全靠调试师傅现场摸经验,没任何统一标准能依。
很多厂子买的时候按实验室精度算产能,实际用起来产能掉了百分之十,找谁都没处说理。
我干机械快二十年了,天天跟这些机器人打交道。
我常跟徒弟说,再好的眼睛,也得手会找劲。
视觉引导抓取就是给机器人装了个眼睛,可走步、找劲、留余量这些事,还是得靠我们一线摸出来的经验,不是装个软件输几个参数就能万事大吉的。
你们车间装视觉引导,出过最离谱的错是什么?欢迎同行唠唠。

