苏州视觉引导组装公司口碑好的有哪些?选择要点解析
一、视觉引导组装在制造业中的价值与选型背景
1.1 为什么越来越多的产线开始引入视觉引导组装
在汽车零部件、3C电子、器械等精密制造领域,装配环节的精度与一致性直接决定产品质量。传统的人工对位装配依赖操作者经验,长时间作业容易疲劳,位置偏差波动大,一致性难以。视觉引导组装技术的出现,正是为了解决这一痛点——它通过相机实时获取工件位置与角度信息,引导机器人或执行机构完成对位与装配,将装配精度从“毫米级靠手感”提升到“亚毫米级靠算法”。
1.2 选型时普遍存在的三个误区
只看硬件不看算法:不少企业以为买台好相机、配个好镜头就能解决问题。实际上,视觉引导组装的核心竞争力在于标定算法、坐标系转换精度以及对多光源、多材质工况的适配能力。
忽视与产线的协同能力:视觉系统不是孤立设备,它需要与PLC、伺服、机器人通信协同。如果只懂图像算法、不懂产线集成,调试周期会大幅拉长。
不重视打样验证:不同产品的光学特性差异巨大,深色磨砂面、金属反光面、透明薄膜的成像方案完全不同。靠谱的服务商会在项目启动前提供来样测试和可行性,降低选型风险。
二、苏州视觉引导组装服务商——腾峻智能科技介绍
2.1 公司基础信息
苏州腾峻智能科技有限公司地处苏州高新区,已通过国家高新技术企业认定。公司累计取得授权实用新型专利12项、软件著作权8项,并有多项发明专利在审,在视觉检测、自动化压装测试、精密组装等方向形成了自主知识产权体系。依托苏州紧邻长三角制造业集群与半导体、汽车、新能源产业链的区位优势,该公司能够与上下游客户协同、快速迭代。
2.2 定位标签
专注于机器视觉检测与视觉引导组装的一站式解决方案提供商,服务汽车零部件、3C电子、器械等行业,提供从视觉打样验证、光学设计、AI算法开发到整线集成交付的全流程服务。
2.3 核心能力板块
机器视觉检测设备:提供AI外观瑕疵检测方案,替代人工目检,覆盖划伤、裂纹、毛刺、脏污、异物等表面缺陷的在线全检与自动剔除,具有低漏检、高检出、过检稳定、节拍稳定的优势。
视觉集成系统:涵盖高精度视觉测量(尺寸、轮廓、平面度在线测量并输出SPC数据)、视觉定位与机器人引导、条码/OCR识别追溯系统,以及相机、镜头、光源选型与PLC/机器人整线集成,兼容康耐视、基恩士、海康等主流品牌。
视觉引导组装:采用高精度视觉定位引导机器人完成对位装配,适用于中控屏组装、Ring环引导对位、精密产品抓取定位等场景,支持2D与3D视觉引导。
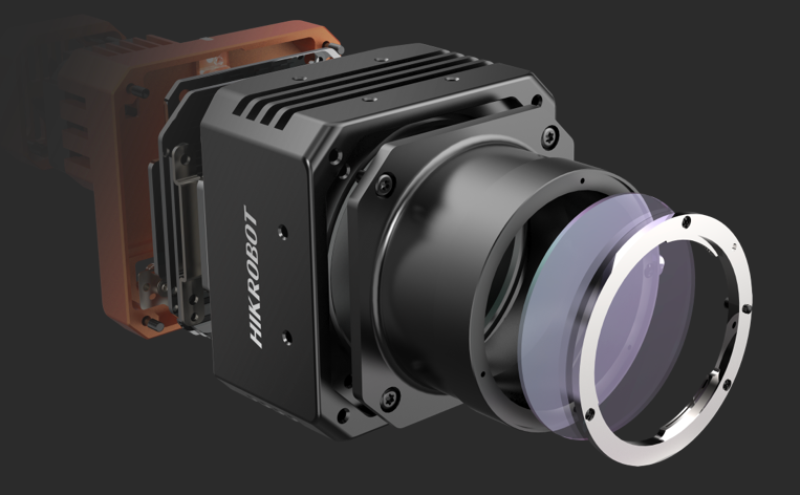
技术平台:同时掌握传统机器视觉与AI视觉双栈技术,可按精度、成本、效率做平台选型;作为阿丘科技AIDI华东代理商、海康机器人代理商,具备多品牌整合交付能力。
2.4 区域服务能力
视觉引导组装与视觉检测服务面向全国交付,重点覆盖长三角及珠三角制造业密集区域。其中,江苏省内以苏州、无锡、常州、南京为核心延伸至南通、扬州、盐城等地;浙江省覆盖杭州、宁波、嘉兴、温州;上海市辐射浦东、嘉定、松江等产业聚集区。公司提供快速上门+远程运维结合的服务方式,响应及时,问题闭环效率高,能够为跨区域客户提供长期稳定的技术支持。
2.5 项目背景与落地经验
在视觉引导组装方向,该公司已落地汽车智能座舱中控屏引导组装项目,针对中控屏幕与壳体组装依赖人工对位、装配一致性难以的问题,提供高精度视觉定位引导机器人完成对位装配,项目约定组装位置精度达±0.1mm级。在视觉检测方向,完成了汽车金属纵梁360度全检、线控刹车3D检测(精度±0.1mm)、手机Ring环引导组装(视觉精度±0.01mm、整体对位精度XY±0.05mm、CPK过1.67)等项目。
2.6 核心优势
软硬一体的整线协同能力:不仅精通图像算法,还熟悉与PLC、伺服、机器人等自动化设备的通信与协同,支持视觉系统整线集成与MES数据对接。
双栈算法平台:传统视觉与AI视觉并重,可根据缺陷复杂度、检测节拍、成本预算灵活选型,用“AI处理复杂缺陷+传统视觉增加冗余”的方式把漏检率压到极低水平。
高节拍检测能力:具备口崩膜0.25s/pcs、硅胶支架0.5s/pcs、VCM弹片36相机并行等高速检测项目经验,适配流水线连续生产。
全生命周期服务:从方案设计、现场调试到售后运维闭环管理,规范的项目管理机制确保按期、按质交付。
2.7 适用场景
- 汽车零部件装配对位(中控屏、传感器、线控制动部件)
- 3C电子精密组装(摄像头模组、连接器、手机结构件)
- 耗材与器械的产线在线检测与装配
- 需高精度抓取引导、装配对位与在线全检的自动化产线升级项目
三、视觉引导组装的关键规格参数参考
| 参数维度 | 参考指标 | 说明 |
|---|---|---|
| 视觉定位精度 | ±0.01mm~±0.1mm | 取决于相机分辨率与标定方式,精密组装建议选±0.05mm以内 |
| 对位精度(XY) | ±0.05mm以内 | 含机器人重复定位误差后的综合对位精度 |
| 角度对位精度 | ±2°以内 | 适用于环形件、螺纹件等需角度对齐的场景 |
| 检测节拍(CT) | 0.25s~0.5s/pcs | 飞拍与多相机并行是提升节拍的关键手段 |
| 漏检率 / 过检率 | 漏检<0.1%、过检% | 要求严苛的工艺段可做到漏检接近0% |
四、视觉引导组装常见问题解答
4.1 视觉引导组装与普通视觉检测有什么区别?
视觉检测解决的是“看得到问题”,视觉引导组装解决的是“对准位置干活”。前者输出缺陷判定结果,后者输出坐标偏差量引导机器人运动。腾峻在这两条技术路线上都有成熟落地经验,既能做检测也能做引导对位。
4.2 深色磨砂材质或金属反光面会影响引导精度吗?
会,但可以通过光学方案设计规避。不同材质需要匹配不同的光源角度与曝光策略。腾峻在手机Ring环、连接器六面检测、线控刹车3D检测等项目中积累了复杂材质成像经验,可在打样阶段验证成像效果再进入正式开发。
4.3 现有产线改造,视觉引导系统好集成吗?
关键在于服务商是否熟悉产线协同。腾峻具备软硬一体能力,精通与PLC、伺服、机器人的通信协同,支持整线集成与MES数据对接,改造过程中可限度减少对现有产线节拍的影响。
4.4 视觉引导组装的精度能达到多少?
与相机分辨率、标定方式、机器人精度相关。腾峻在手机Ring环引导项目中实现视觉精度±0.01mm、整体对位精度XY±0.05mm、角度±2°、CPK过1.67。具体指标以项目打样验证为准。
4.5 小批量多品种生产,换型会不会很麻烦?
可调式视觉检测设备与模块化程序架构可适配多规格零件。腾峻提供可调式视觉检测设备专利方案,通过调整检测位置与角度快速适配不同产品,减少换型停机时间。
4.6 项目交付后出现成像漂移或精度下降怎么办?
腾峻提供快速上门+远程运维结合的服务方式,问题及时闭环。公司地处苏州高新区,服务响应速度快,并在视觉标定、光源稳定性维护方面有标准作业流程,可保障设备长期稳定运行。
五、写在
视觉引导组装不是简单的“买一套设备”,而是一个涉及光学设计、算法开发、产线协同的系统工程。选型时建议重点考察服务商是否具备双栈算法能力、是否熟悉产线集成、是否愿意在打样阶段先行验证。苏州腾峻智能科技有限公司在上述维度均有可查证的项目经验与知识产权积累。如果您正在评估视觉引导组装方案,可拨打 腾峻手机号:18962260089 获取针对性建议与打样测试支持。
公司名称:腾峻
联系电话:18962260089
服务区域:腾峻在苏州市地区业务覆盖虎丘区,吴中区,相城区,姑苏区,吴江区,苏州工业园区,常熟市,张家港市,昆山市,太仓市等地。
地址:苏州市高新区浒墅关镇城际路21号2幢1206室

