软体机器人:填补硬机器人空白的柔性产业革命
你见过工厂里的工业机器人,钢铁臂甩起来精度吓人,搬起几百公斤的货不喘气。但你见过能钻进消化道缝隙、能抓起生鸡蛋还不碎的机器人吗?就是软体机器人。前几年还在实验室当概念炒,现在已经悄悄跑到你我身边了。
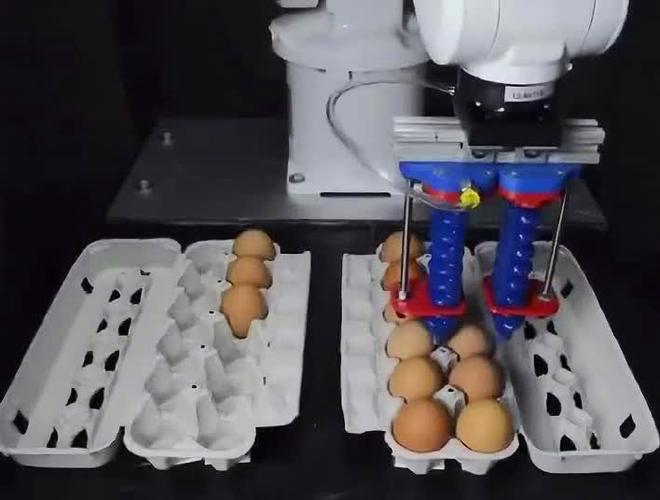 气动软体机器人抓取易碎生鸡蛋实验图
软体机器人从出生开始就没想着取代硬机器人,它的技术边界非常清晰:干不了高负载高精度的活,比如给汽车焊车身、做芯片封装,绝对轮不到它。它的战场,从来都是硬机器人啃不下来的空白场景。
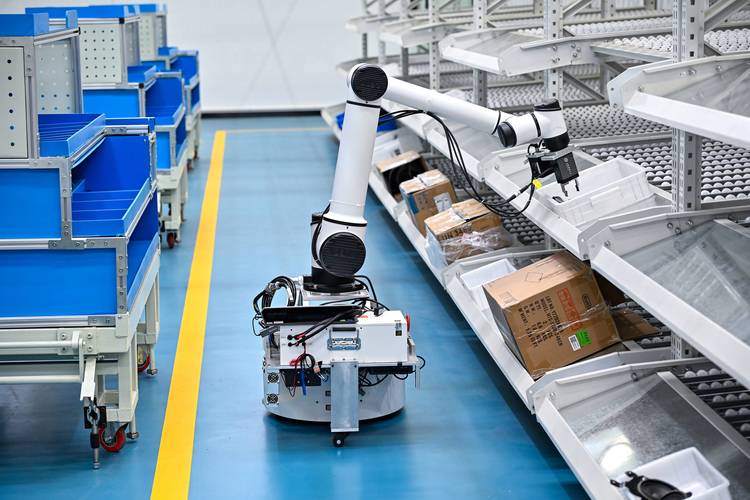 生鲜电商自动分拣线软体机器人抓手作业图
从产业链看,现在上游核心是柔性功能材料,高端耐疲劳的柔性硅胶材料,目前还是主要依赖海外进口,国内材料的耐久性差个20%-30%,反复弯折几十万次就会开裂,成本也下不来。中游是做本体和控制的,国内几十家创业公司,大多集中在系统集成,真正啃核心算法和材料的不多。下游需求很散,还没有出现一家独大的竞争格局。
 绕不开的坑,未来3到5年的真实走向
现在行业里泡沫不少,很多人喊颠覆传统机器人,其实根本不是那么回事。软体机器人有两个绕不开的瓶颈,到现在还没完全解决。
第一个是非线性变形控制。硬机器人的运动是线性的,输入多少动力,走多少位置,算的清清楚楚。软体机器人的形变是柔性的,同一个输入,不同温度、不同压力环境下形变可能差很多,建模非常难,现在哪怕最好的算法,精度也只能到毫米级,做不了微米级的精密装配活。
第二个就是刚才说的,耐久性。工业场景每天要几万次动作,材料老化、被尖锐零件划破是常事,换一次抓手的成本不低,很多中小工厂算ROI算不过来,宁愿用人工也不愿意上。
至于伦理和监管,医疗领域的问题更大,软体机器人介入人体,万一材料破损残留,会不会有排异反应?会不会有长期毒性?现在国内还没有专门针对软体医疗机器人的审批标准,很多创新产品卡在这里上不了市。
不过话说回来,真实需求是骗不了人的。我判断未来3年,最先跑出来的一定是工业分拣和康复这两个场景,软体机器人的市场渗透率会从现在的不足1%,升到10%以上,会有真正落地的头部公司跑出来。材料的国产化会快速突破,国内已经有高校团队做出来耐弯折百万次的柔性复合材料,很快就能量产降本。
至于更远的未来,软体机器人会不会取代硬机器人?不可能。它就是补了硬机器人覆盖不到的市场缺口,软硬结合才是未来的常态。你要焊车身搬铁块,还是硬机器人靠谱,你要抓草莓做微创手术,软的才好用。
很多人觉得机器人都是冷冰冰的钢铁大块头,其实软乎乎的软体机器人,才更像我们人类的身体,更适合这个不完美、充满各种不确定性的真实世界。不是吗?
为什么是“软”?核心逻辑从来不是为了软而软
很多人以为软体机器人就是全身上下都用软材料做的玩具。不对。绝大多数商用的软体机器人,只有接触和形变部分是软的,核心驱动和控制单元还是硬的。它的核心优势,是能适配不规则、不确定性的场景。 那些在汽车工厂里焊了几十年车身的钢铁机械臂,精度能做到头发丝的几分之一,但碰到一个刚摘下来带绒毛的草莓,还是大概率一下捏出水。硬机器人每抓一个不同形状的物体,都要重新编程调参数,碰到软的脆的,容错空间极低。软体机器人不用,靠自身形变就能贴合物体表面,不用额外调整,天生就适合干这种“糙活软活”。 现在主流落地的驱动路线有三种:气动、形状记忆合金、电活性聚合物。气动是目前最成熟、最容易降本的路线,就是给柔性气腔充气放气控制形变,成本低,动力也够满足大部分场景需求。气动软体机器人抓取易碎生鸡蛋实验图
软体机器人从出生开始就没想着取代硬机器人,它的技术边界非常清晰:干不了高负载高精度的活,比如给汽车焊车身、做芯片封装,绝对轮不到它。它的战场,从来都是硬机器人啃不下来的空白场景。
已经落地的真实场景,不止实验室PPT
说实话,前几年我参加行业展会,看到十家做软体机器人的,八家摆的样品还是抓鸡蛋,一拿出来就是演示实验,根本看不到落地。这两年不一样了。 第一个最大的落地场景是工业分拣。尤其是生鲜和3C电子。比如分拣草莓、蓝莓,或者手机玻璃后盖,硬机械臂的损耗率能到5%以上,软体抓手抓过去,靠自身形变贴合物体轮廓,损耗率能降到1%以内。国内已经有不少头部生鲜电商的分拣中心,悄悄上了几十台软体分拣机器人,算下来一年省下的损耗成本,不到两年就能收回设备投入。 第二个跑的最快的是医疗。比如腔镜手术,传统的硬内窥镜转弯费劲,还容易刮伤消化道内壁,软体机器人做的内窥镜,可以灵活大角度转弯,还能在操作的时候自适应贴合组织,大大降低手术出血风险。还有康复手套,给中风后手部僵硬的病人做康复训练,软的,力度均匀,不会拉伤韧带,现在一二线城市的不少康复医院已经在用了。 还有搜救场景,地震后的废墟缝隙,硬机器人挤不进去,软体机器人可以压缩成原来几分之一的大小钻进去,带摄像头和生命传感器找幸存者,国内已经有专业救援队伍配了样机,出过几次任务,反响不错。生鲜电商自动分拣线软体机器人抓手作业图
从产业链看,现在上游核心是柔性功能材料,高端耐疲劳的柔性硅胶材料,目前还是主要依赖海外进口,国内材料的耐久性差个20%-30%,反复弯折几十万次就会开裂,成本也下不来。中游是做本体和控制的,国内几十家创业公司,大多集中在系统集成,真正啃核心算法和材料的不多。下游需求很散,还没有出现一家独大的竞争格局。
绕不开的坑,未来3到5年的真实走向
绕不开的坑,未来3到5年的真实走向
现在行业里泡沫不少,很多人喊颠覆传统机器人,其实根本不是那么回事。软体机器人有两个绕不开的瓶颈,到现在还没完全解决。
第一个是非线性变形控制。硬机器人的运动是线性的,输入多少动力,走多少位置,算的清清楚楚。软体机器人的形变是柔性的,同一个输入,不同温度、不同压力环境下形变可能差很多,建模非常难,现在哪怕最好的算法,精度也只能到毫米级,做不了微米级的精密装配活。
第二个就是刚才说的,耐久性。工业场景每天要几万次动作,材料老化、被尖锐零件划破是常事,换一次抓手的成本不低,很多中小工厂算ROI算不过来,宁愿用人工也不愿意上。
至于伦理和监管,医疗领域的问题更大,软体机器人介入人体,万一材料破损残留,会不会有排异反应?会不会有长期毒性?现在国内还没有专门针对软体医疗机器人的审批标准,很多创新产品卡在这里上不了市。
不过话说回来,真实需求是骗不了人的。我判断未来3年,最先跑出来的一定是工业分拣和康复这两个场景,软体机器人的市场渗透率会从现在的不足1%,升到10%以上,会有真正落地的头部公司跑出来。材料的国产化会快速突破,国内已经有高校团队做出来耐弯折百万次的柔性复合材料,很快就能量产降本。
至于更远的未来,软体机器人会不会取代硬机器人?不可能。它就是补了硬机器人覆盖不到的市场缺口,软硬结合才是未来的常态。你要焊车身搬铁块,还是硬机器人靠谱,你要抓草莓做微创手术,软的才好用。
很多人觉得机器人都是冷冰冰的钢铁大块头,其实软乎乎的软体机器人,才更像我们人类的身体,更适合这个不完美、充满各种不确定性的真实世界。不是吗? 
