协作机器人安全:干了20年车间才敢说的实在话
上个月帮东莞一家汽配厂整设备,刚换完劳保鞋进车间,就看见调度室围了一圈人。
地上撒着半盒摔碎的铆钉,新来的小工捂着手蹲在墙角哭。
刚上了半个月的协作机器人,停在工位上亮着绿灯,跟没事人一样。
厂长抽着烟骂,说就是信了厂商“不用围栏也安全”的鬼话,这下闯了祸。
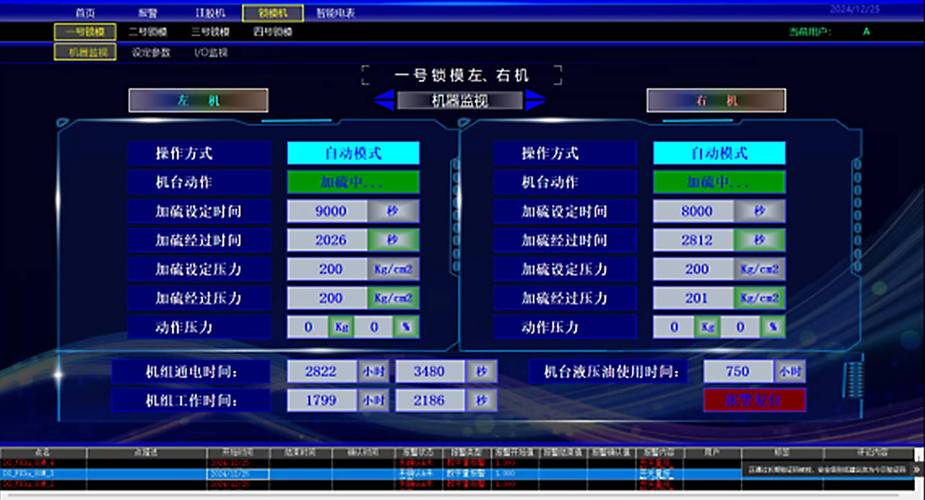 工业车间协作机器人安全力控参数调试界面
现在主流的两条技术路线,一个是内置力控检测,一个是外置激光区域扫描。
内置力控的好处是省钱,不用额外装传感器,不占地方。缺点就是碰撞发生了才停,相当于撞了才刹车。
外置激光的好处是提前感应,人还没碰到就减速停机,相当于提前踩刹车。缺点就是贵,一套传感器差不多顶半个机器人钱,还怕灰怕水怕遮挡。
说实话,行内有个不说的秘密。
绝大多数中小厂买回去,都会偷偷改参数。把50N的力限改成100多N,就是为了能提负载,能多干活。
美其名曰“适配现场工况”,说白了就是拿安全换产量。你不说我不说,只要不出事,就没人管。
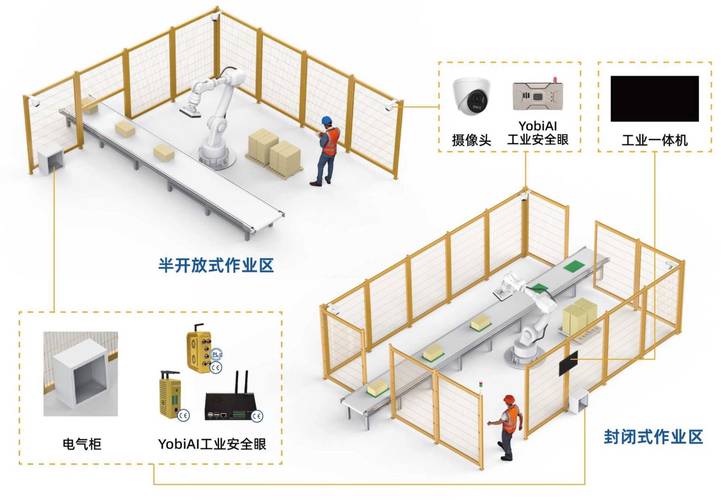 3C电子车间协作机器人安全防护区域示意图
换佛山那家做涂料桶码垛的,就完全不一样。
车间里粉尘大,湿度高,激光传感器装上去三天,镜头就蒙了一层粉,天天误触发停线。一天停十几次,一次半个钟头,老板急得跳脚。
后来怎么改的?焊了半米高的围栏,只留进料出料的口子,机器人速度从1m/s降到0.25m/s,就只用内置力控做最后一道保险。
说实话,他们工人都穿厚劳保鞋,不会随便钻围栏,就算误碰,速度慢力也小,蹭一下最多红个印。总比天天停线亏几十万强。
安全不是越严越好,是要适合自己的活,算清楚自己的账。
 风口下藏着没填的坑
这两年国产协作机器人起来了,都打安全牌,进口替代喊得凶。
但是有个事行内没人愿意说,现在的安全标准,早就跟不上产品更新了。
现在的标准都是针对固定安装的协作机器人定的,现在火得一塌糊涂的移动复合协作机器人,根本没有对应的安全标准。
这种机器人自己会跑,自重一两百公斤,跑起来速度能到1.5m/s,就算碰到人立刻停,惯性冲量都远超标准要求的120J,撞到人重心不稳摔在机台上,就是重伤。
出了事故,检测都没依据,各说各的理,最后还是老板和工人倒霉。
不过话说回来,现在都讲降本绿色,很多厂把旧的工业机器人拆了,改个控制器就当协作机器人卖。
换汤不换药,传动还是原来的传动,根本达不到安全参数要求,价格比新的便宜一半,大把小厂愿意买。
这坑,挖得明明白白,就等着人往里跳。
我在车间摸了二十年设备,就说一句土话:
协作机器人的安全,不是印在说明书上的参数,是刻在每个人心里的底线。
你说,你们车间有没有为了赶产量,偷偷调过安全参数?
看不见的红线才要命
很多人觉得,协作机器人天生就安全。 其实哪有什么天生安全,都是一堆参数卡出来的。 说点干的,行内公认的三个硬指标:额定功率限制不超过80W,动态接触力不超过50N,停止响应时间不超过0.1秒。 差一个,都别吹自己是安全级。工业车间协作机器人安全力控参数调试界面
现在主流的两条技术路线,一个是内置力控检测,一个是外置激光区域扫描。
内置力控的好处是省钱,不用额外装传感器,不占地方。缺点就是碰撞发生了才停,相当于撞了才刹车。
外置激光的好处是提前感应,人还没碰到就减速停机,相当于提前踩刹车。缺点就是贵,一套传感器差不多顶半个机器人钱,还怕灰怕水怕遮挡。
说实话,行内有个不说的秘密。
绝大多数中小厂买回去,都会偷偷改参数。把50N的力限改成100多N,就是为了能提负载,能多干活。
美其名曰“适配现场工况”,说白了就是拿安全换产量。你不说我不说,只要不出事,就没人管。
不同行当的安全账不一样
我见过3C车间的协作机器人,也见过建材厂的,安全要求天差地别。 深圳宝安那家做手机电池组装的,去年我去帮着改方案。 他们工位窄,工人每分钟都要伸手进去调治具,换电芯。 老板一开始图省钱,没装激光扫描,只用内置力控。不到三个月,工人伸手捡掉在工位底下的端子,机器人收力慢了半拍,直接把指甲整个掀掉。赔了四万,停工整改一周,亏了快二十万。 后来还是装了双层感应区域,人离一米就减速,离五十公分就停机,再也没出过事。3C电子车间协作机器人安全防护区域示意图
换佛山那家做涂料桶码垛的,就完全不一样。
车间里粉尘大,湿度高,激光传感器装上去三天,镜头就蒙了一层粉,天天误触发停线。一天停十几次,一次半个钟头,老板急得跳脚。
后来怎么改的?焊了半米高的围栏,只留进料出料的口子,机器人速度从1m/s降到0.25m/s,就只用内置力控做最后一道保险。
说实话,他们工人都穿厚劳保鞋,不会随便钻围栏,就算误碰,速度慢力也小,蹭一下最多红个印。总比天天停线亏几十万强。
安全不是越严越好,是要适合自己的活,算清楚自己的账。
风口下藏着没填的坑
风口下藏着没填的坑
这两年国产协作机器人起来了,都打安全牌,进口替代喊得凶。
但是有个事行内没人愿意说,现在的安全标准,早就跟不上产品更新了。
现在的标准都是针对固定安装的协作机器人定的,现在火得一塌糊涂的移动复合协作机器人,根本没有对应的安全标准。
这种机器人自己会跑,自重一两百公斤,跑起来速度能到1.5m/s,就算碰到人立刻停,惯性冲量都远超标准要求的120J,撞到人重心不稳摔在机台上,就是重伤。
出了事故,检测都没依据,各说各的理,最后还是老板和工人倒霉。
不过话说回来,现在都讲降本绿色,很多厂把旧的工业机器人拆了,改个控制器就当协作机器人卖。
换汤不换药,传动还是原来的传动,根本达不到安全参数要求,价格比新的便宜一半,大把小厂愿意买。
这坑,挖得明明白白,就等着人往里跳。
我在车间摸了二十年设备,就说一句土话:
协作机器人的安全,不是印在说明书上的参数,是刻在每个人心里的底线。
你说,你们车间有没有为了赶产量,偷偷调过安全参数? 
