老工程师聊AGV动态调度避障:那些书上没写的实操干货
那天我刚在工具房磨完铣刀,裤腿还沾着半干的切削液。
调度室的大喇叭就喊我去三号加工区,说出大事了。
一台刚上线三个月的潜伏式AGV,把刚加工完的六缸发动机缸体怼翻了。
几十万的活件直接报废,老板脸绿得跟刚淬过火的弹簧钢似的。
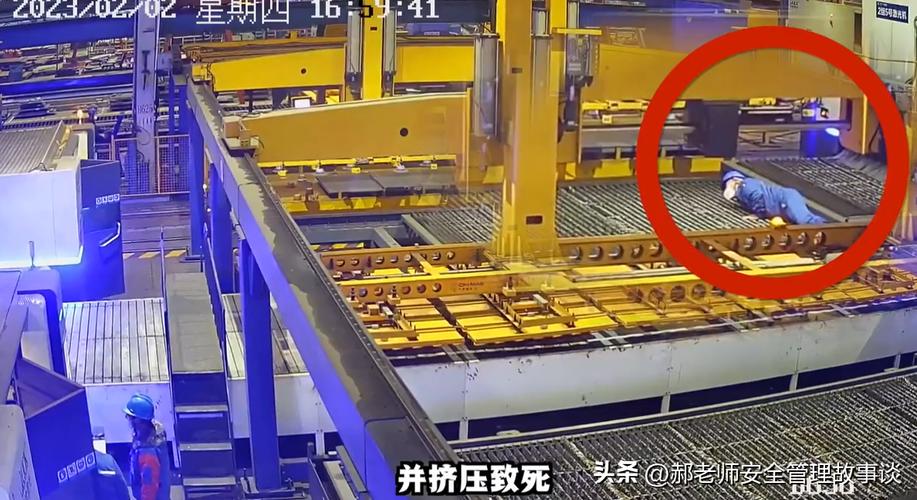 机械加工车间AGV撞缸体事故现场图
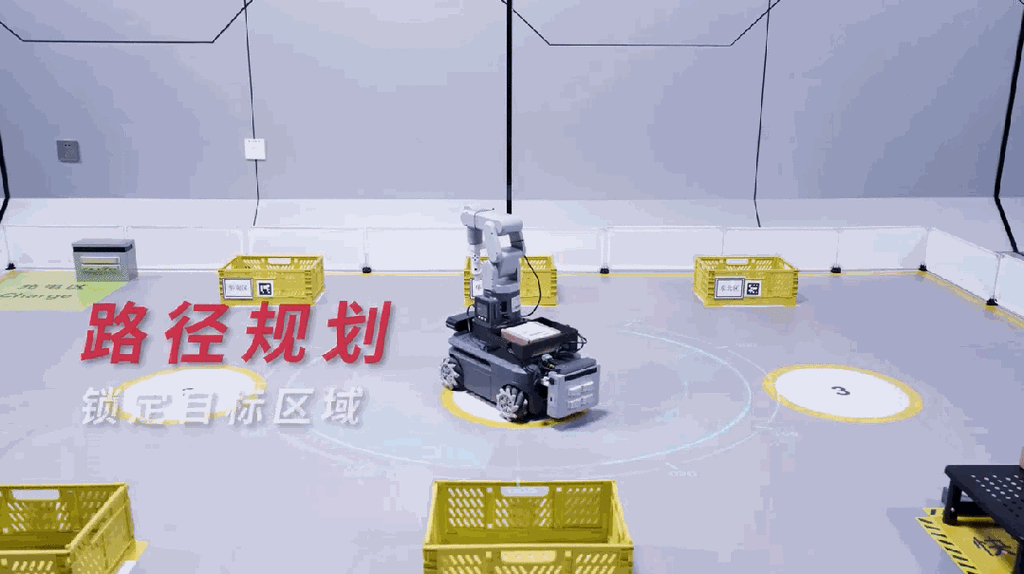 AGV动态调度避障两种技术路线对比图
很多厂商宣传自己用的是全动态全局调度,听着高大上。
行业内通常不说但实际在做的妥协是什么?
全动态实时全局重规划,成本太高了。
每台AGV分摊的工控机成本要翻三倍,普通制造企业根本接受不了。
现在九成的项目,都是用的“静态+动态”分层,平时按规划走,遇到障碍才触发局部绕障,真绕不过去再停了重规划。
说白了,都是给客户砍预算砍出来的妥协,没什么丢人的,适合就好。
机械加工车间AGV撞缸体事故现场图
撞出来的真问题
厂商来调试的时候拍胸脯说,我们这避障是顶级的。 结果呢?那天钳工班临时把整理好的工具箱放AGV规划路线边上,超出路线十公分。 AGV愣是没调整,直接撞上去。 原来所谓的智能避障,只有固定障碍的静态识别。 真遇到点临时出现的人和东西,就直接瞎了。 很多工厂上AGV之前都不注意这块,觉得不就是让车跑路线吗? 等出了事才知道,动态调度避障才是AGV能不能用的核心,不是什么激光导航磁导航那些花头。算法里没人说的妥协
说实话,现在主流的路线就两种。 一种是全局路径重规划,就是遇到障碍直接重新算整条路线,再走。 另一种是局部动态绕障,就是当前路线改个小弯,绕过去再回原路线。 各有优劣,参数卡得很死。 全局重规划响应时间一般要1200毫秒以上,要是车间有十几台AGV同时跑,延迟还会往上翻。 局部绕障能做到200毫秒以内,响应快不耽误事。 但要想稳,激光雷达的扫描频率至少得10Hz,差一点都不行,速度1.5m/s的情况下,差1Hz都可能反应不及。AGV动态调度避障两种技术路线对比图
很多厂商宣传自己用的是全动态全局调度,听着高大上。
行业内通常不说但实际在做的妥协是什么?
全动态实时全局重规划,成本太高了。
每台AGV分摊的工控机成本要翻三倍,普通制造企业根本接受不了。
现在九成的项目,都是用的“静态+动态”分层,平时按规划走,遇到障碍才触发局部绕障,真绕不过去再停了重规划。
说白了,都是给客户砍预算砍出来的妥协,没什么丢人的,适合就好。

