具身智能:不是下一个ChatGPT,是机器人革命的真正钥匙
去年ChatGPT带火了大模型,今年全行业的新宠换成了具身智能。
街上随便抓一个一级投资人问,十有八九在看相关项目。
真的是炒概念吗?好像不是。
从“云上聊天”到“物理干活”,需求变了
之前的大模型,都活在屏幕里。能写方案能编代码,就是帮你线上干活。你让它帮你把客厅脏杯子捡起来扔洗碗机?做不到。
过去半个世纪的机器人,都是按预设程序干活。汽车焊装线上的机械臂,精度够高,可换个零件它就废了,遇到歪歪扭扭放的零件它抓不住。
大模型解决了自然语言理解的问题,可怎么把智能落到物理世界里?这就是具身智能要解决的事。
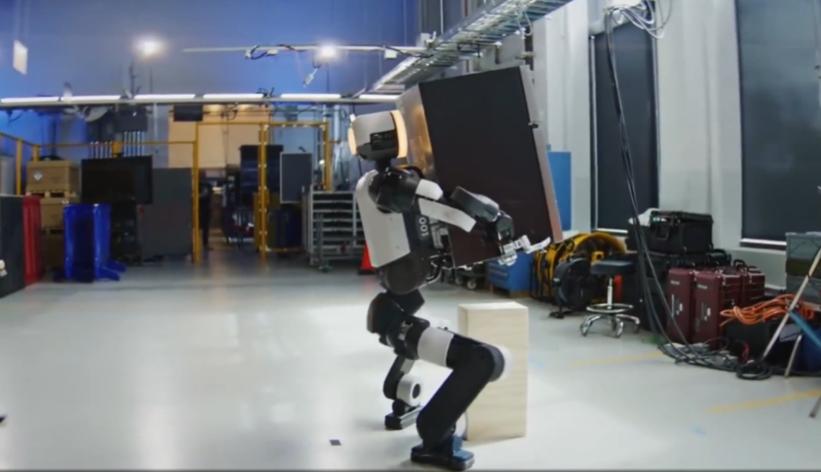 波士顿动力Atlas人形具身智能机器人搬运测试
很多人说具身智能就是人形机器人,不对。任何能在物理环境中自主感知、决策、行动的智能体,都是具身智能。可以是四足机器狗,可以是仓库里的分拣机械臂,也可以是未来帮你收衣服的家用机器人。
说实话,之前我也觉得是资本炒出来的热点。跑了两个产业论坛,跟做硬件的创始人聊过之后才发现,这一次真不是空炒概念。整个产业攒了几十年的技术,终于到了捅破窗户纸的时候。
核心难点从来不是“造个身子”
很多人对具身智能的误解太深。以为就是把大模型装到机器人硬件里,就完事了。90%号称做具身智能的早期项目,本质都是大模型套壳,找个现成的机器人底座,接个GPT-4的接口,就敢出来吹了。
真正的难点在哪?是物理世界的非结构化闭环学习。
大模型训练用的文本图像,都是互联网上整理好的,错了也就是输出错了,改个参数就行。可具身智能在物理世界犯错,那是真的会摔跟头,会撞坏东西,甚至会伤人。
而且物理世界没有两片一样的树叶,也没有两件完全一样摆放的衣服。你训练机器人抓矿泉水瓶,圆的瓶子抓得稳,换成扁的盒装牛奶,它就不知道怎么使劲了。你让它叠T恤,每件T恤揉完之后形状都不一样,它得每次重新判断。
这个试错成本,太高了。
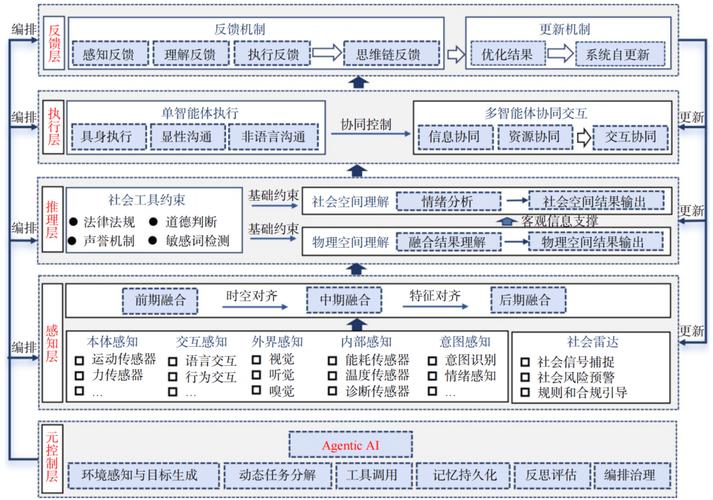 具身智能感知决策行动闭环交互流程图
现在行业里的解法,要么是做高精度仿真环境,让机器人在仿真里先训几百万次,再放到真实世界里微调,能省不少真实试错的成本。可仿真再逼真,也跟真实世界有差距,这个差距至今没人能完全填上。
另一个方向是降低对训练数据的依赖,做小样本学习,让机器人学几次就能适应新物体,现在国内外大厂都在往这个方向砸钱。
不过话说回来,硬件本身也是瓶颈。现在好的协作机械臂,一根就要十几万,小型的人形机器人整机成本几十万,根本没法规模化落地。上游核心传感器、伺服电机的产能和成本,都还没跟上。
未来3到5年,具身智能会先去哪?
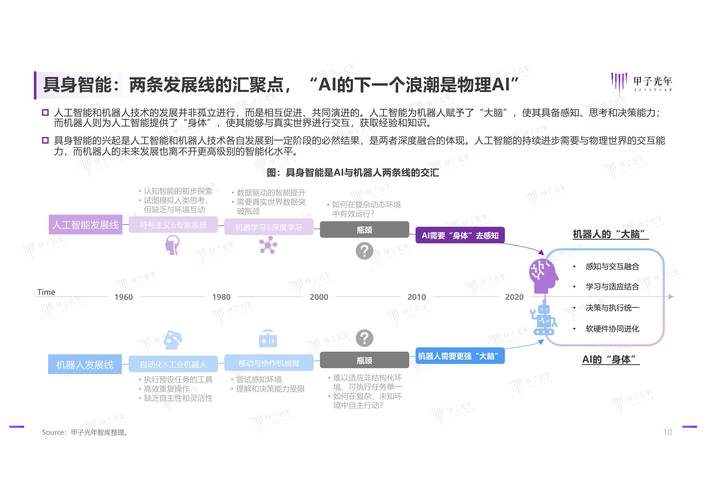 未来3到5年,具身智能会先去哪?
别天天盼着家用机器人帮你做家务了,那至少是十年以后的事。家庭环境太复杂,杂物多,需求零散,成本降不下来根本没人买。
最先落地的,肯定是工业和商业的封闭/半封闭细分场景。
比如汽车工厂里的柔性装配,原来换车型就要重新调试机械臂,少则半个月多则几个月,成本几十万。现在有了具身智能,机械臂自己就能识别新零件,调整力道和位置,调试成本能降九成,上线时间直接缩到几天。国内几家头部整车厂已经在试点了,反馈都还不错。
还有电商仓储的退换货分拣整理,现在接近七成退换货都是人工处理,因为退回来的货摆得乱七八糟,包装歪歪扭扭,传统机器人根本认不出来。具身智能上去就能搞定,一个机器人能顶两三个工人,一年多就能回本,这两年订单涨得特别快。
还有餐厅的传菜清理、酒店的客房配送、3C工厂的检测,这些场景需求明确,环境变化小,企业付费意愿强,是现在具身智能创业公司扎堆的方向。
当然风险也很明确。第一是安全,机器人在开放环境里行动,万一伤到人的责任怎么划分?现在相关的法规还是空白,出了事故就是厂商全兜着,这个风险没人敢轻视。第二是就业冲击,低技能的体力劳动,未来十年真的会被替代一大批,这个冲击比当年的自动化生产线还要大,原来自动化只能替代固定场景的工人,现在开放场景的零散体力活也能替代了。
3年之内,别指望看到人形机器人走进寻常百姓家,也不会有杀手级C端产品出来。但是工业场景的渗透率会快速提升,很多传统工业机器人厂商都会启动具身智能升级,这是已经在发生的事。
5年之内,我们会在商场、酒店、工厂里随处看到各式各样的具身智能机器人,它们不一定是人形的,但真的能帮我们干脏活累活。
这一轮的AI革命,终于从线上走到线下了。原来我们只是让AI帮我们动脑,接下来,我们要让AI帮我们动手了。

